

MikroKopter - Rückblick
Hier mal die Entstehungsgeschichte unseres MikroKopters.
jeweils auf die Bilder Klicken für hohe Auflösung...
Modell 1 mit ROXXY 2824-34 |
Propeller: 8" - X-Ufo-Props Gyro: 3x MAS S1BG-001 Motor-Regler mit 3x Doppel-FETs im SO8-Gehäuse |
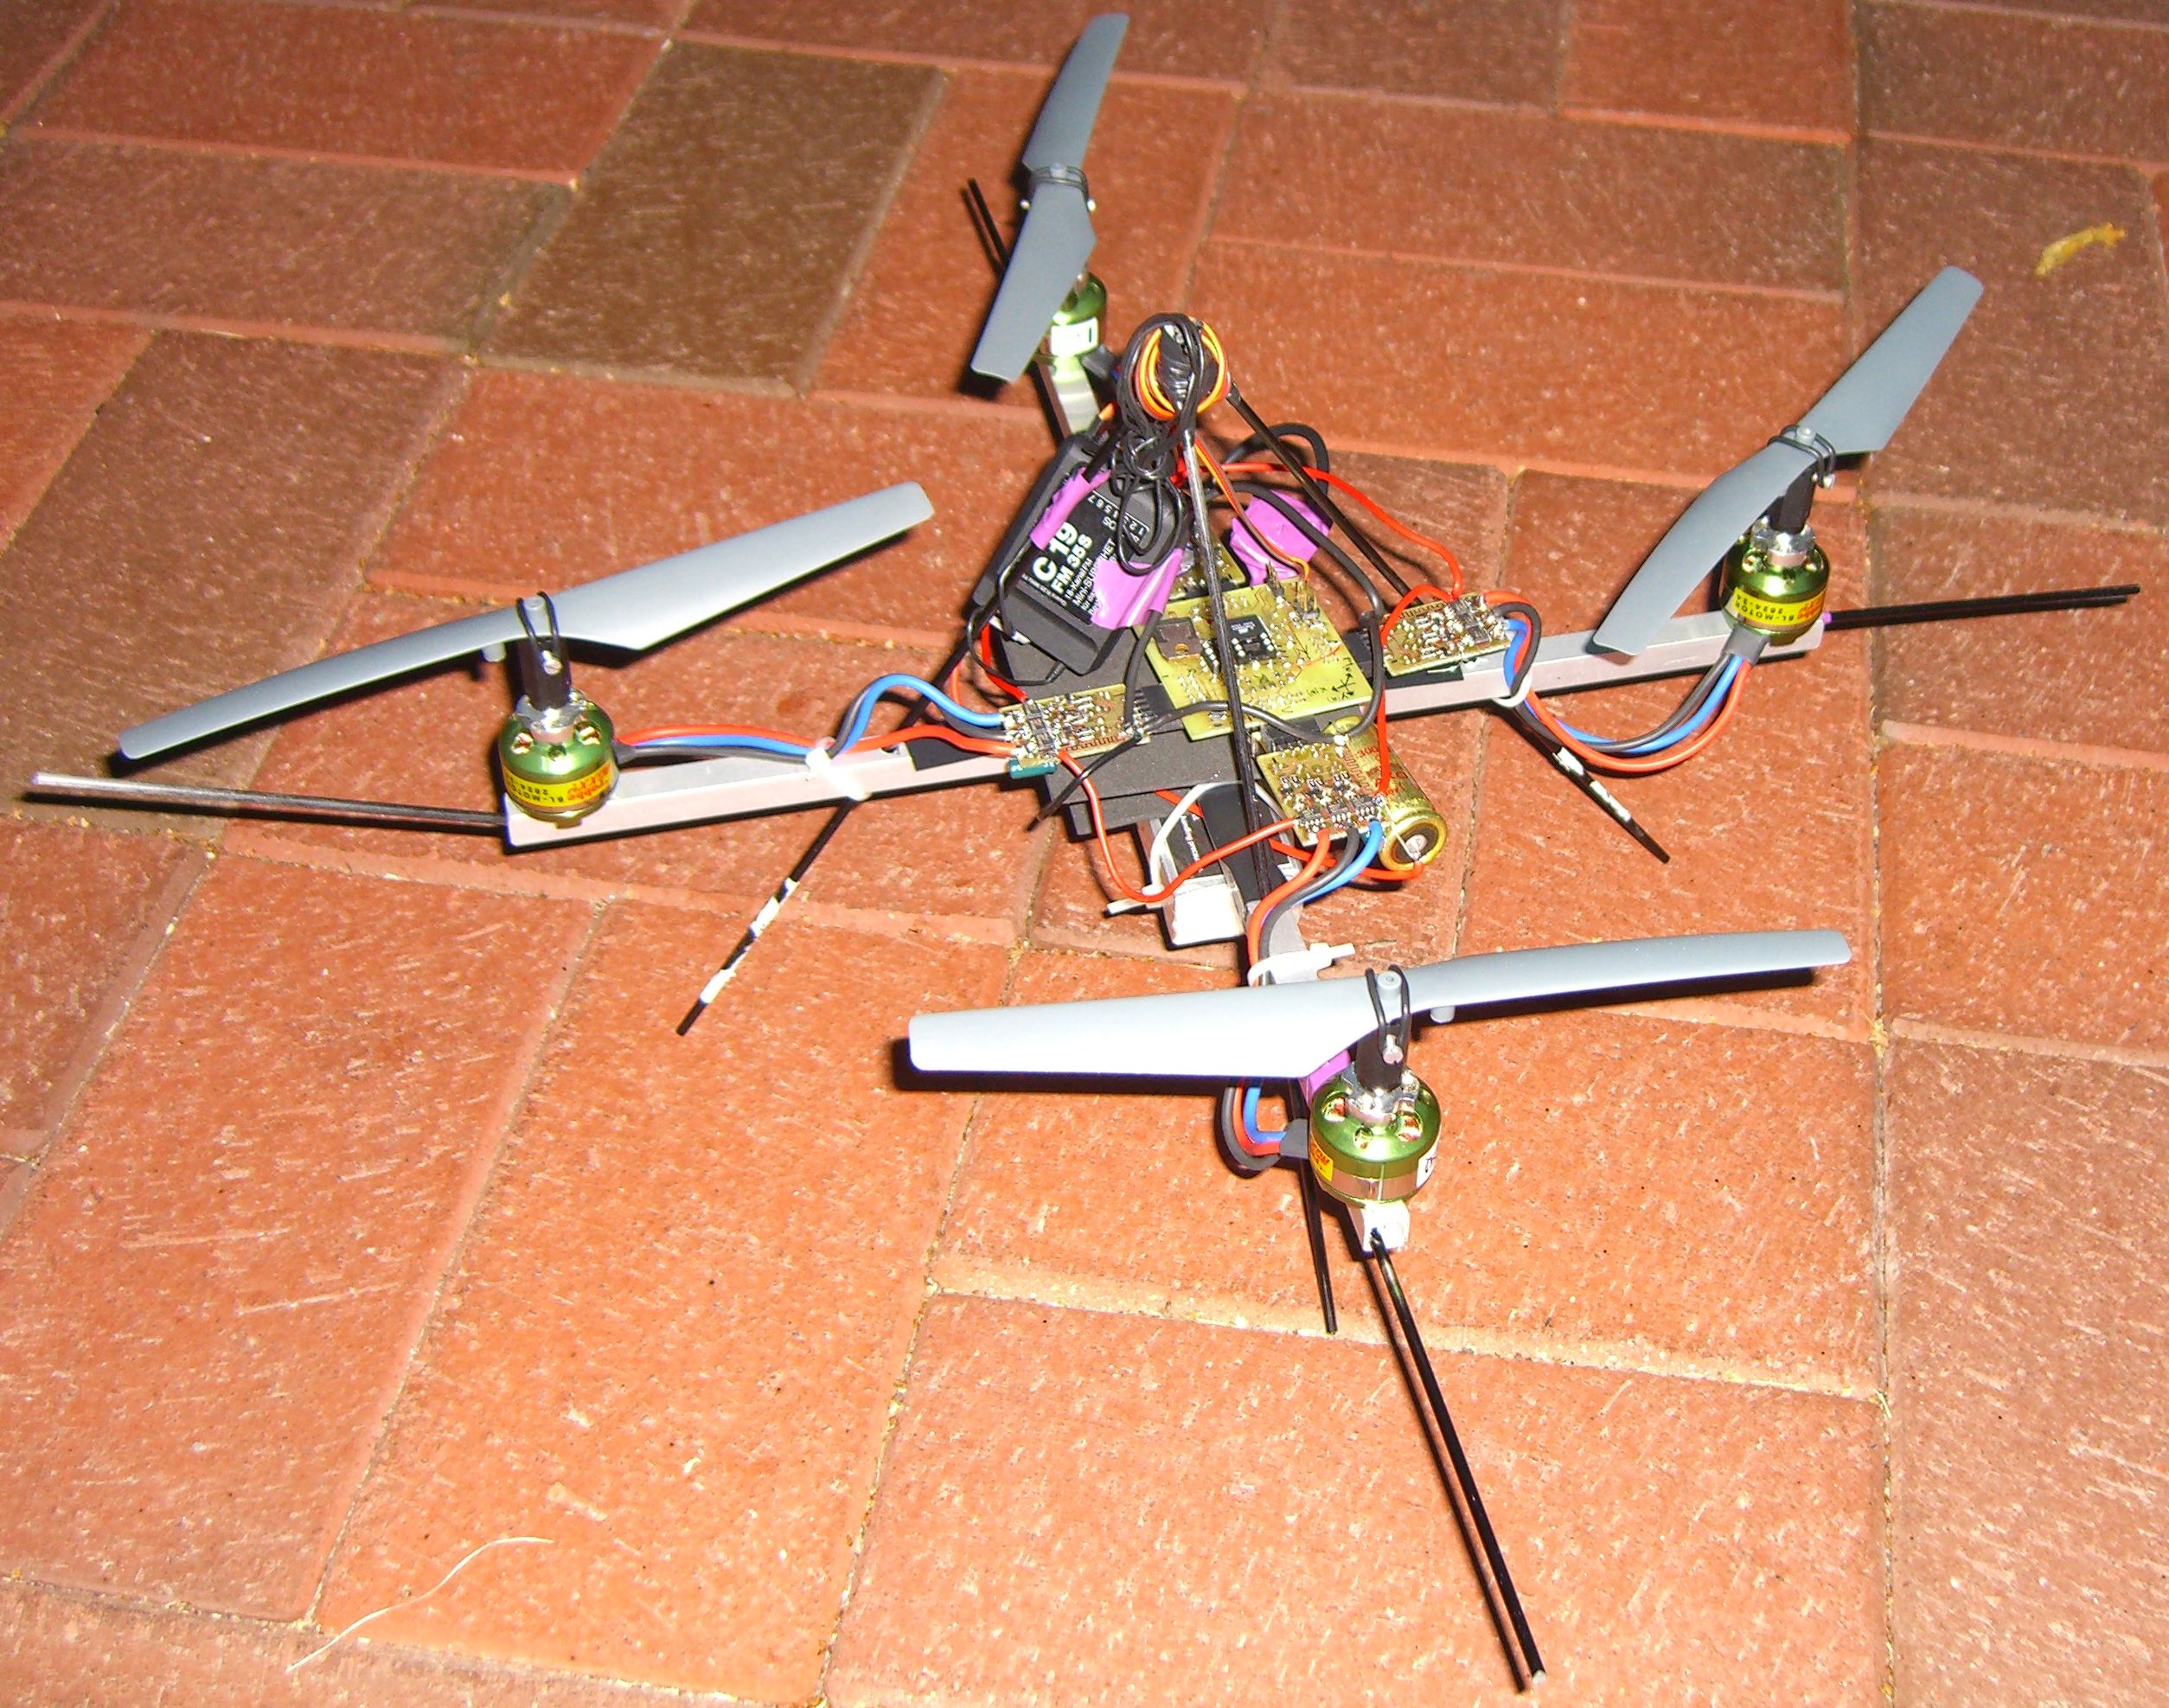
Modell 1b mit ROXXY 2824-34 |
Propeller: 8" - X-Ufo-Props Gyro: 3x MAS S1BG-001 Motor-Regler mit 6x Einzel-FETs |
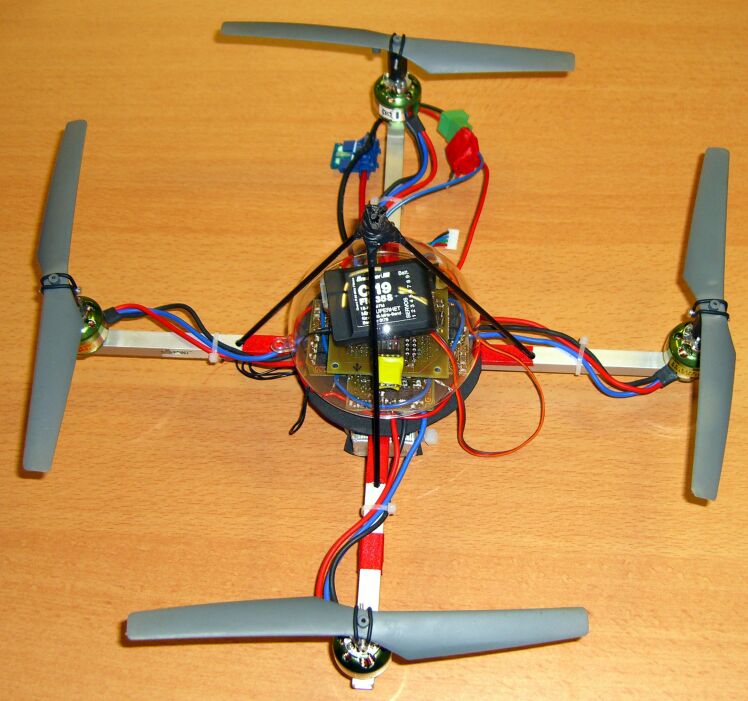
Modell 2 mit ROXXY 2815 |
Propeller: 8" - X-Ufo-Props Gyro: 3x MAS S1BG-001 Motor-Regler mit 6x Einzel-FETs Diese Motoren passen auch besser zu den 8"-X-Ufo-Props. Ausserdem wird jetzt ein 3-Achsen-Beschleunigungssensor ausgewertet. Leider hat auch dieses Modell das Jahr 2007 nicht unbeschadet erreicht :-(
|
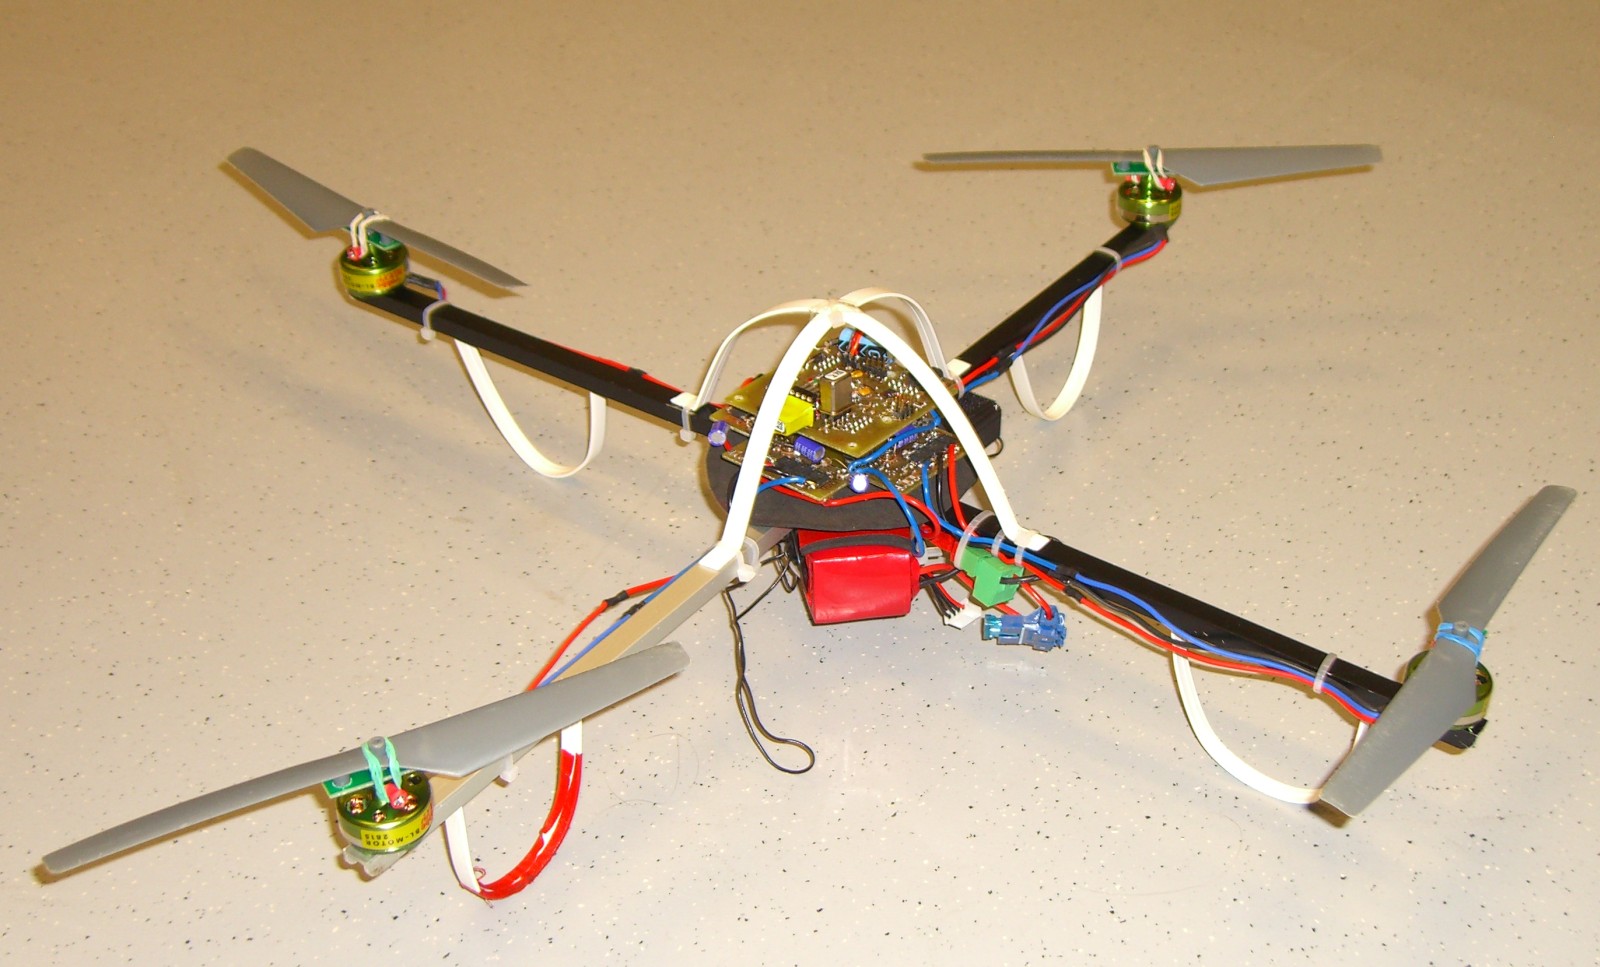
Modell 3 mit ROXXY 2824-34 |
Propeller: 10" - EPP1045 Gyro: 3x ENC03 (Murata) Motor-Regler mit 6x Einzel-FETs
|

Modell 3b mit ROXXY 2815 |
Propeller: 8" - X-Ufo-Props Gyro: 3x ENC03 (Murata) Motor-Regler mit 6x Einzel-FETs |

Entwickler bei der Arbeit :-)
Wie alles begann... (Oktober 2006)
Ingo (links) und Holger (rechts)
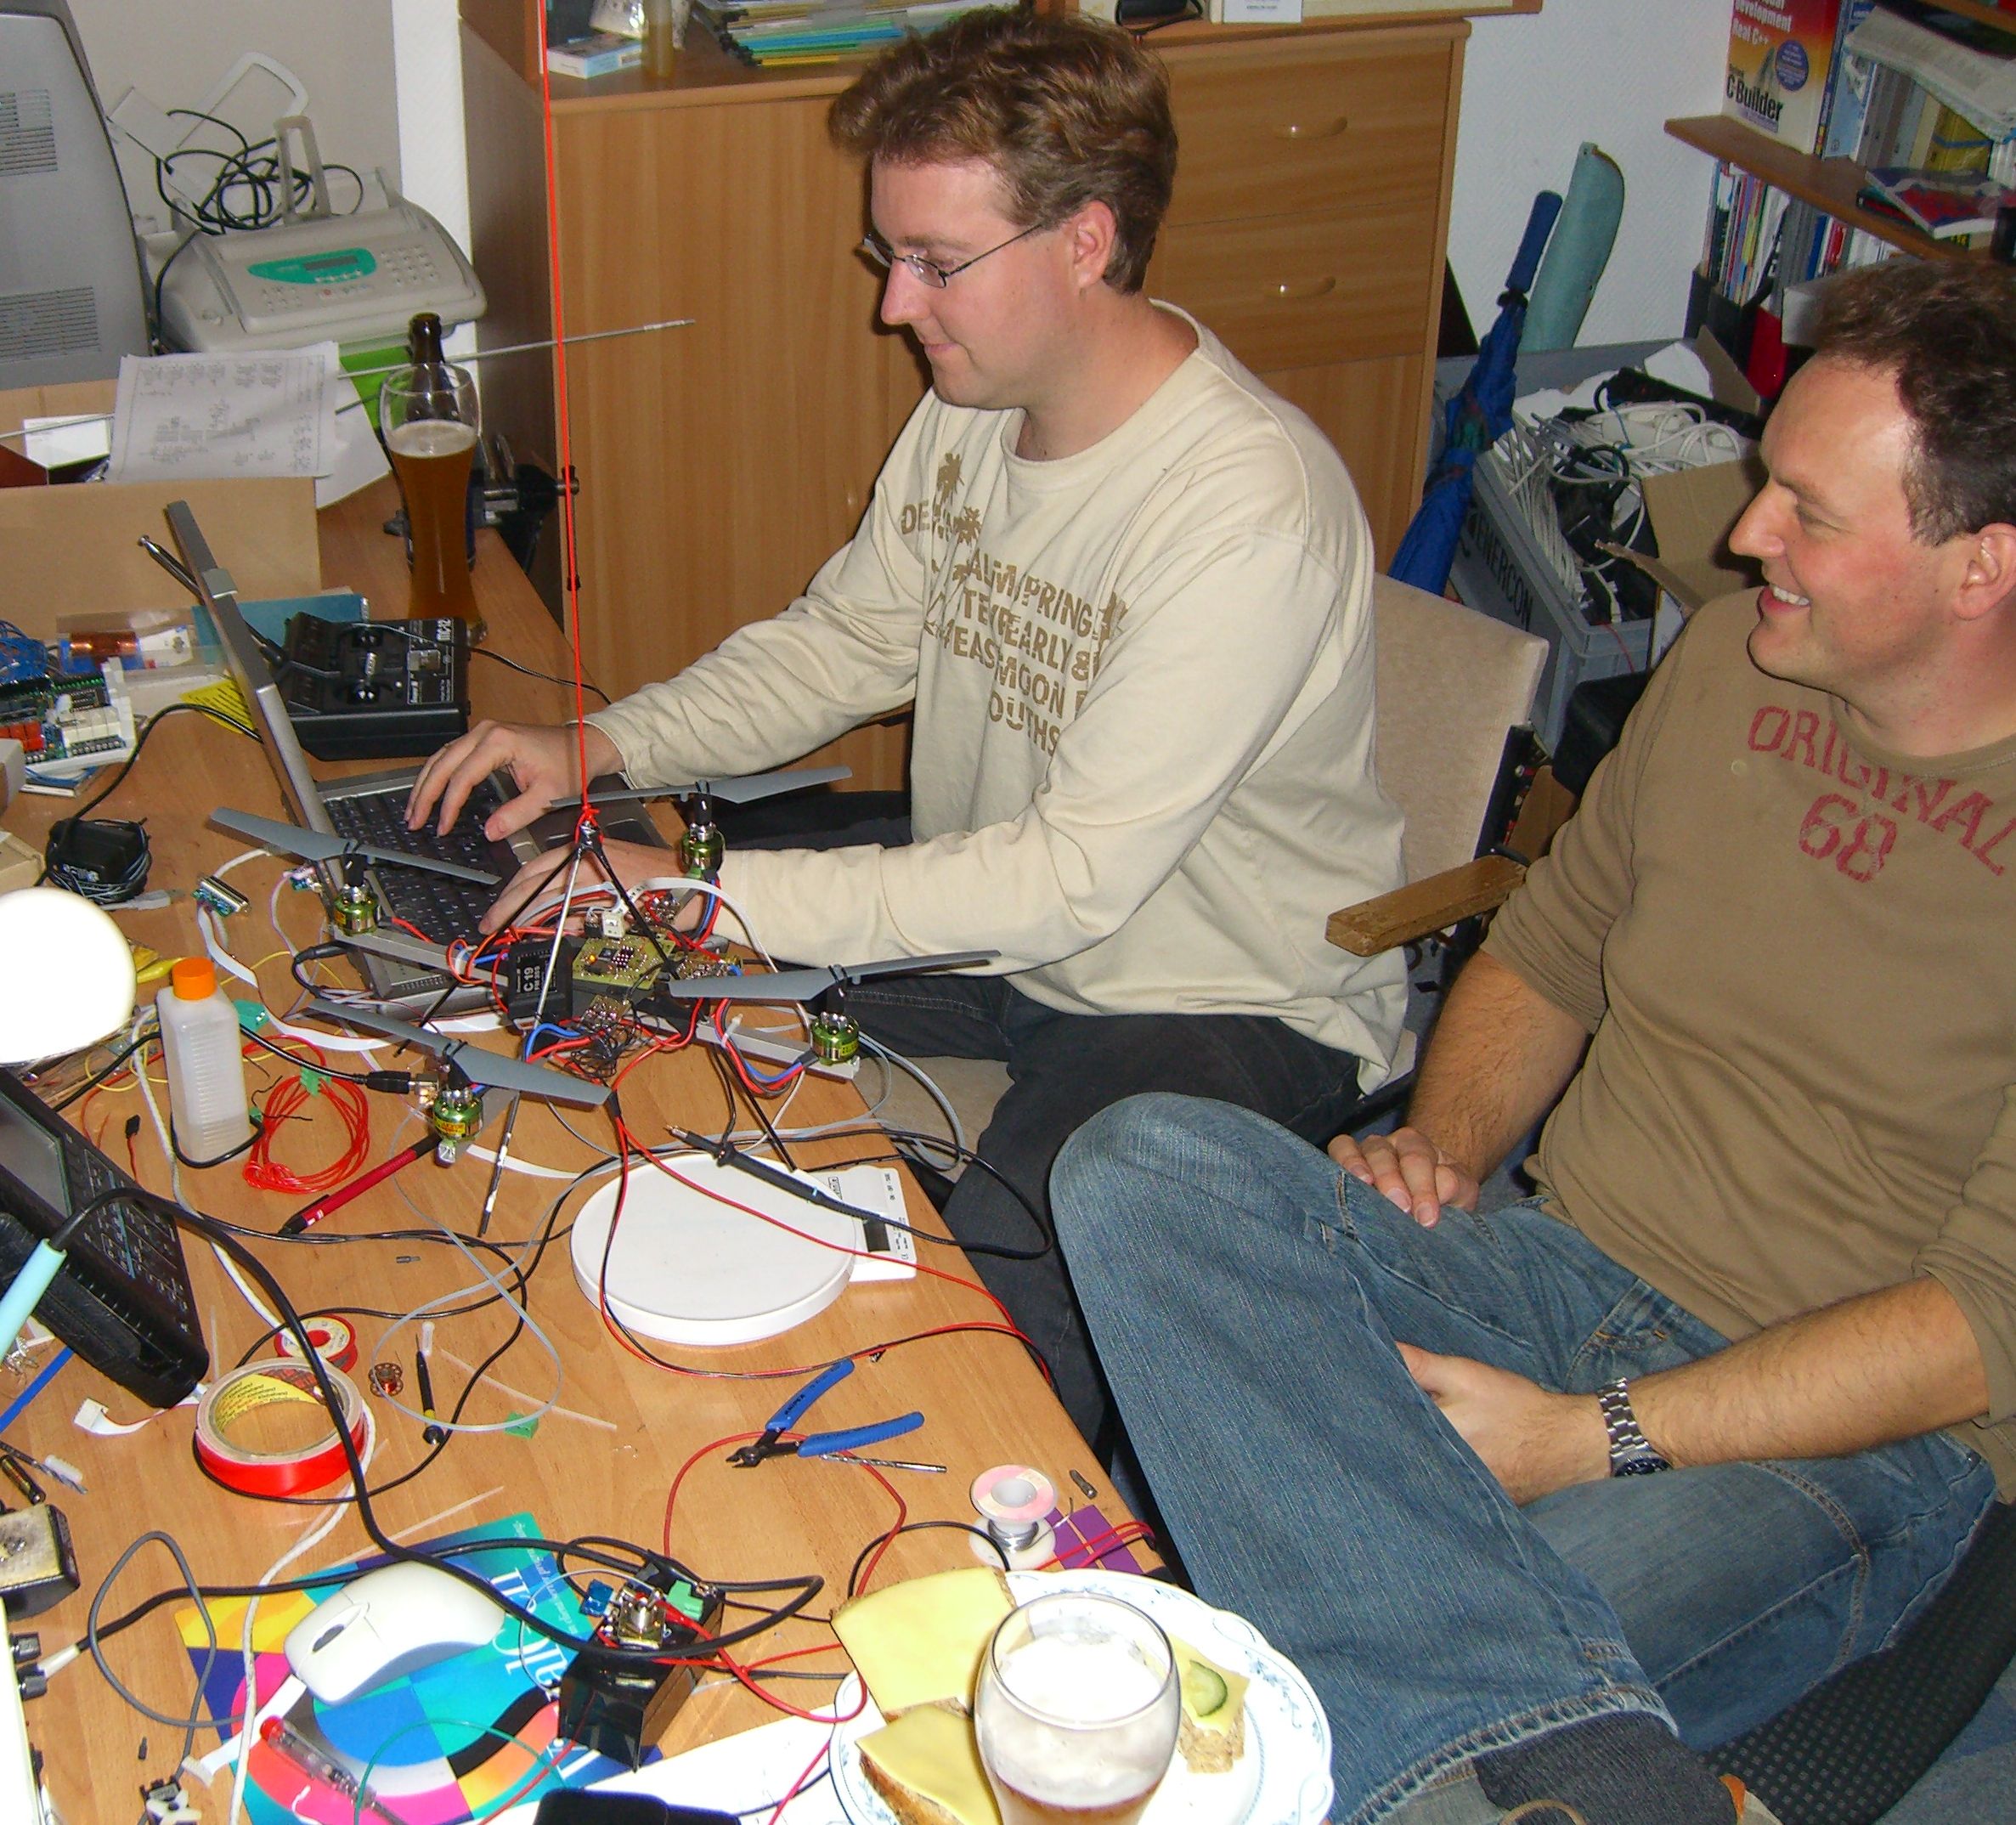
Das soll fliegen?
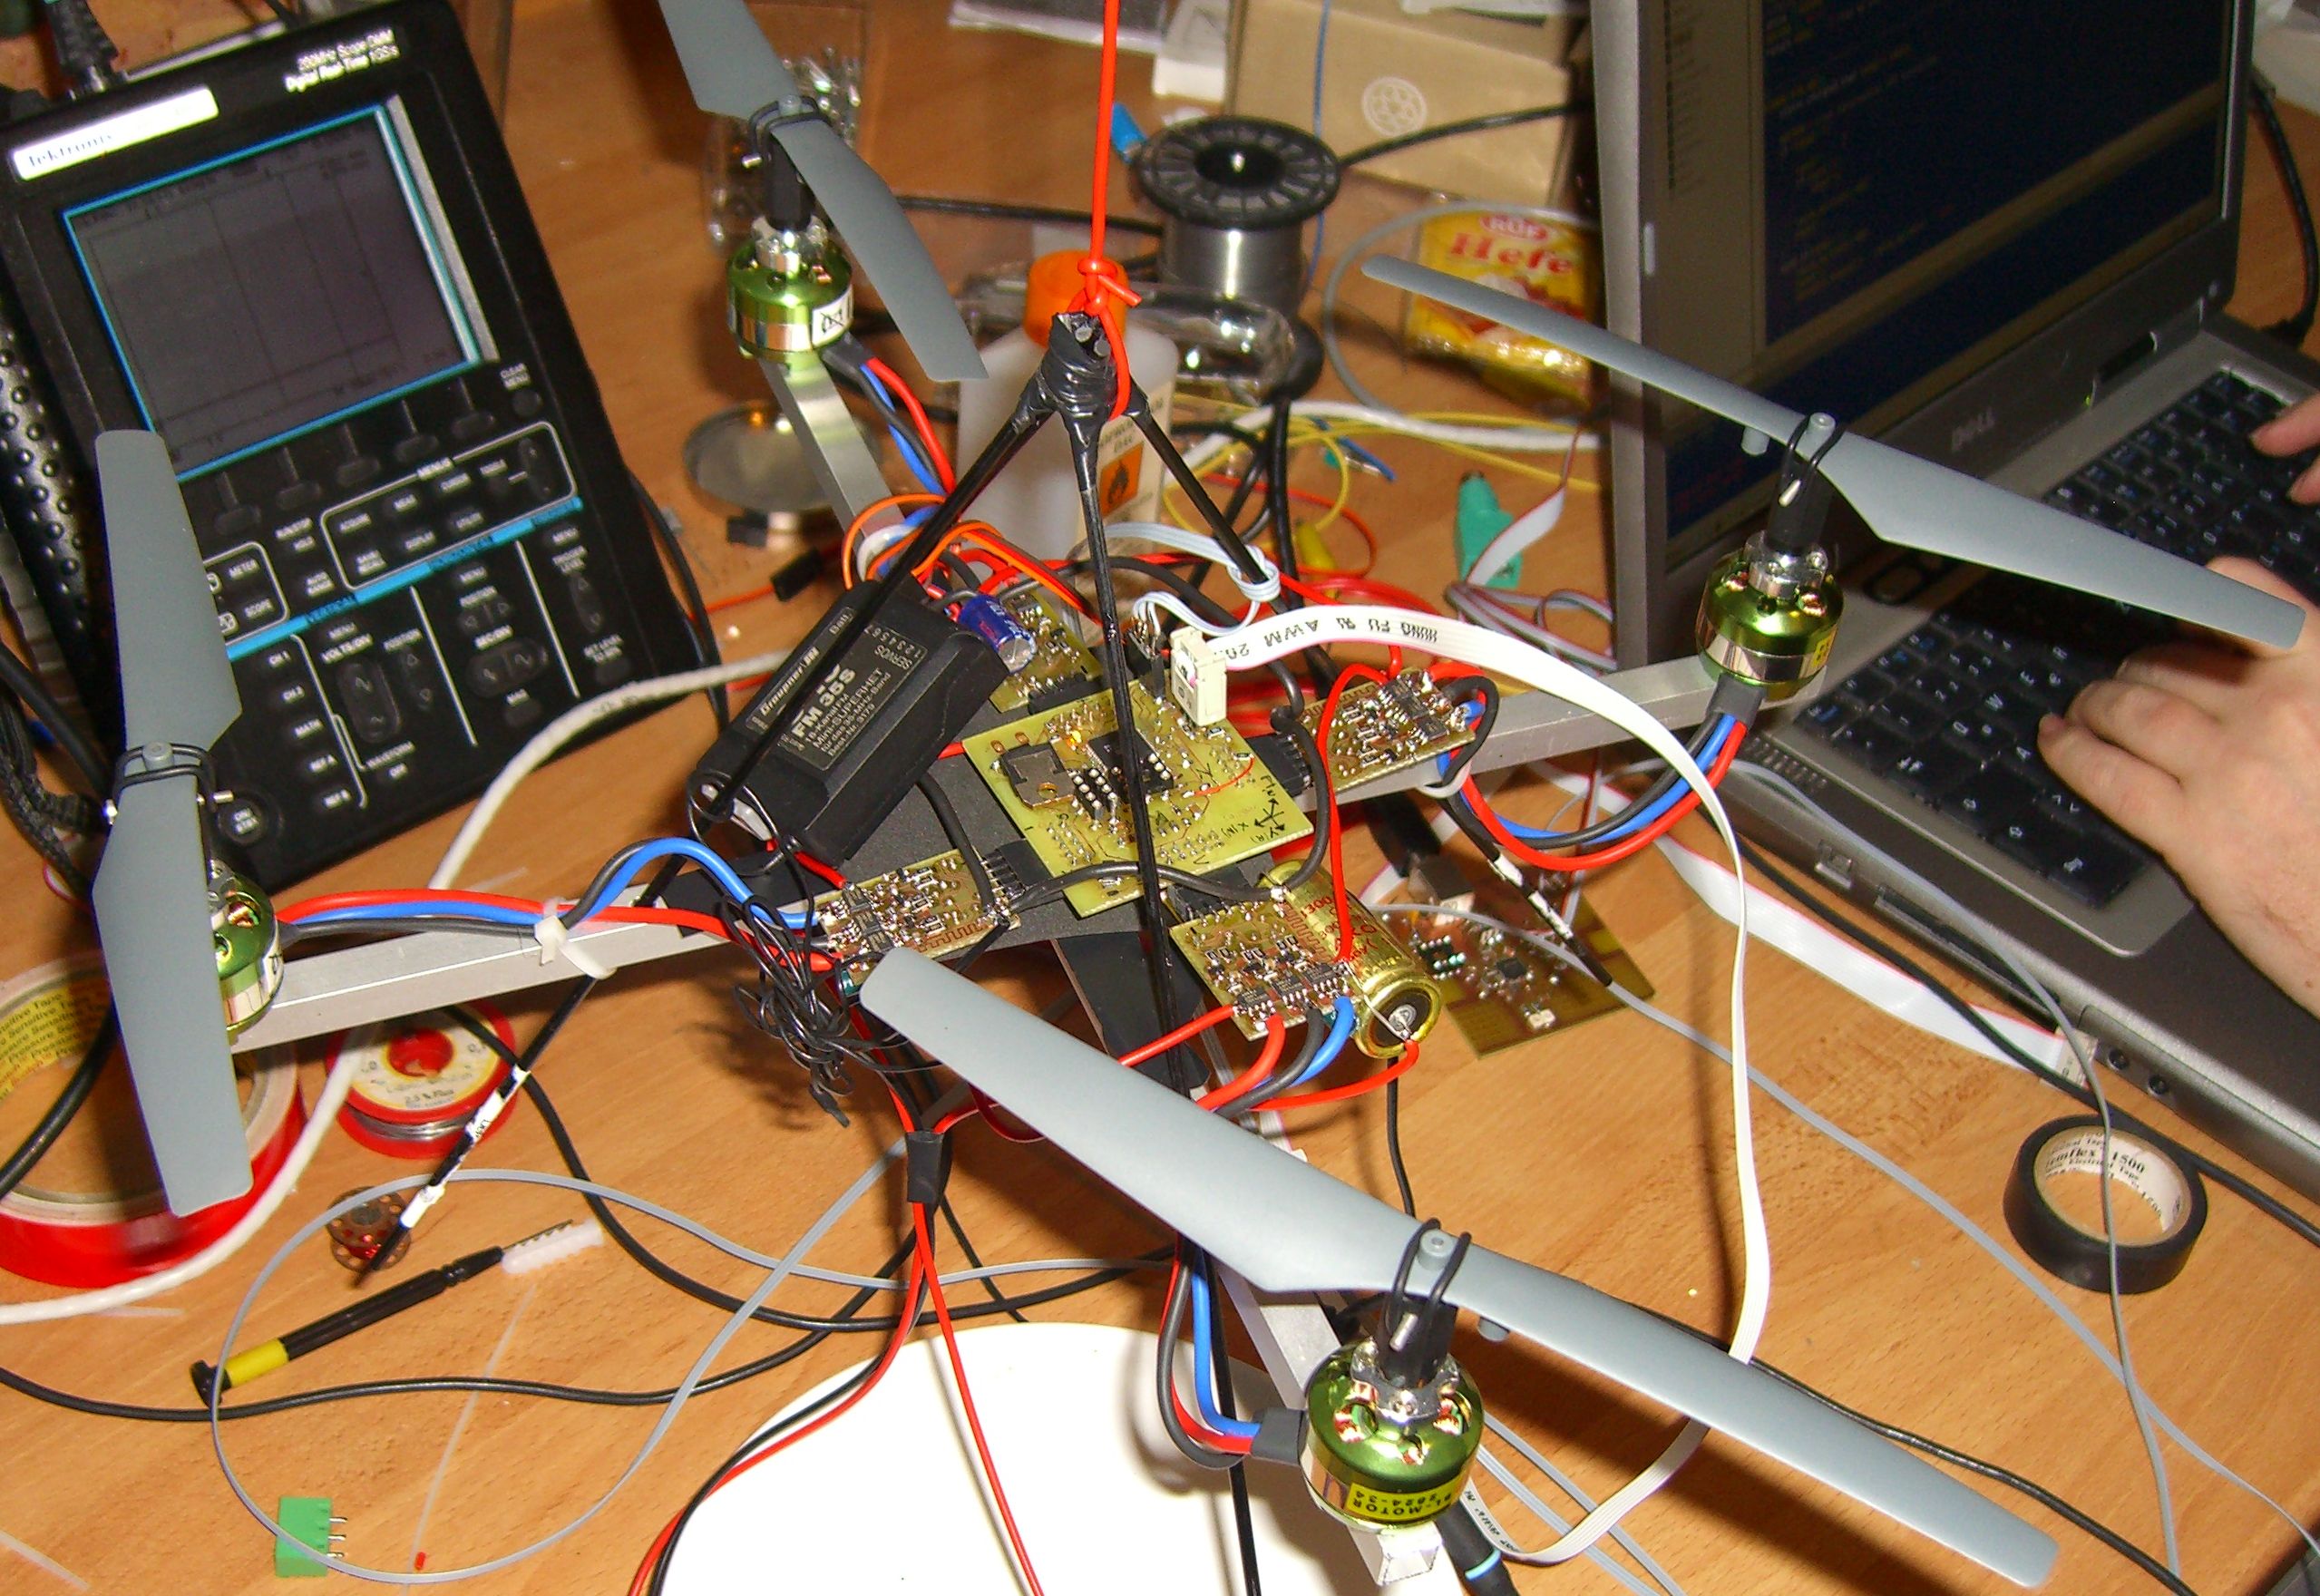
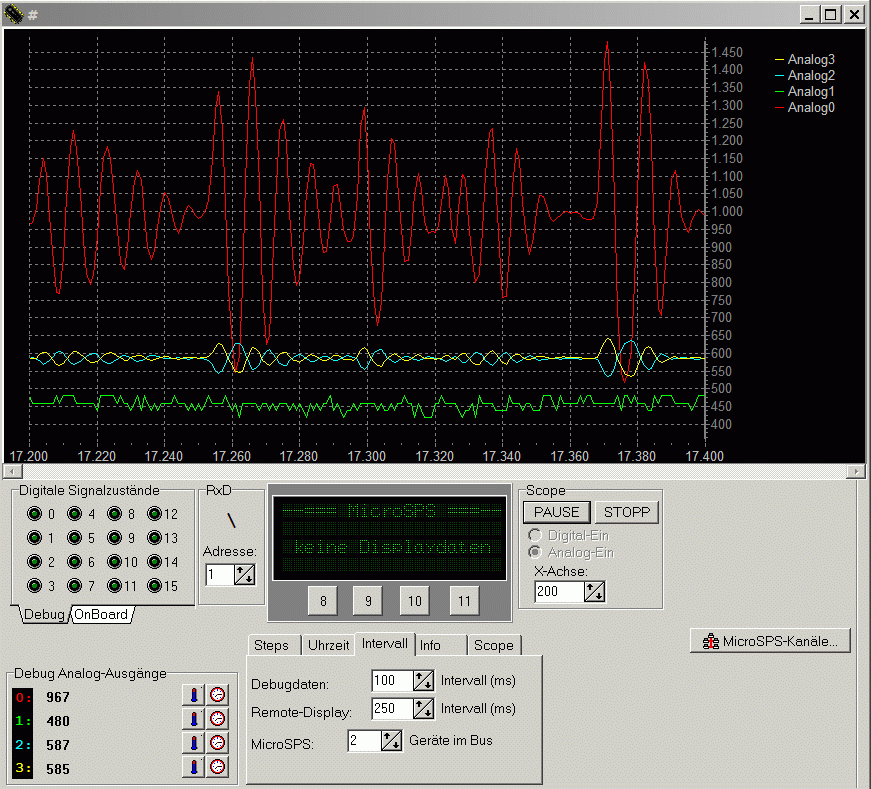
Regler-Abstimmung per serieller Schnittstelle
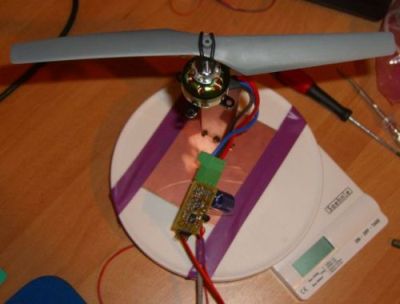
Motoren-Teststand
Mit diesem einfachen Aufbau kann man Schub-Vergleichsmessungen mit unterschiedlichen Motoren und Regler durchführen.
© H.Buss - I.Busker - 1999-2026